
15 OTTOBRE 2026 | DIGITAL AUTOMATION LAB
—
GNSS, sensor fusion e LiDAR si integrano per dare ai veicoli autonomi una capacità di orientamento finora inedita: muoversi con la stessa precisione in campo aperto e dentro uno stabilimento.
Al Digital Automation Lab di Reggio Emilia si è svolto l’evento conclusivo di RIGA-AT • LOCALIZZAZIONE DI PRECISIONE DALL’OUTDOOR ALL’INDOOR, il progetto nato per rispondere a una domanda chiave della robotica autonoma: Come garantire a un veicolo una localizzazione precisa e affidabile in qualsiasi ambiente operativo?
L’evento, moderato da Andrea Parmeggiani, Direttore di Fondazione REI, ha mostrato come la collaborazione tra ricerca e imprese possa superare uno dei limiti più diffusi della guida autonoma: soluzioni pensate per un solo ambiente operativo, che perdono affidabilità non appena il contesto cambia.
Un Kit elettronico universale
Il progetto ha portato allo sviluppo di un kit elettronico di posizionamento assoluto che unisce la precisione centimetrica del GNSS RTK, la comunicazione LoRa a lungo raggio, algoritmi di sensor fusion e sistemi LiDAR per la mappatura 3D e l’aggiornamento del Digital Twin dell’ambiente operativo.
Un approccio pensato per rendere la navigazione autonoma più flessibile e interoperabile, capace di dialogare con i protocolli e i sistemi utilizzati nei diversi settori, dagli AGV industriali alle macchine agricole.
Il cuore tecnologico del progetto
La vera protagonista dell’incontro è stata la tecnologia, presentata da chi ne ha guidato lo sviluppo.
SMART ANTENNA E GEOLOCALIZZAZIONE DI PRECISIONE
Claudia Ganapini, Amministratore unico di REDOX, capofila del progetto, ha aperto i lavori presentando RIGA-AT e il ruolo della smart antenna, il cuore del sistema di posizionamento.
SISTEMI PER LA NAVIGAZIONE INDOOR E OUTDOOR
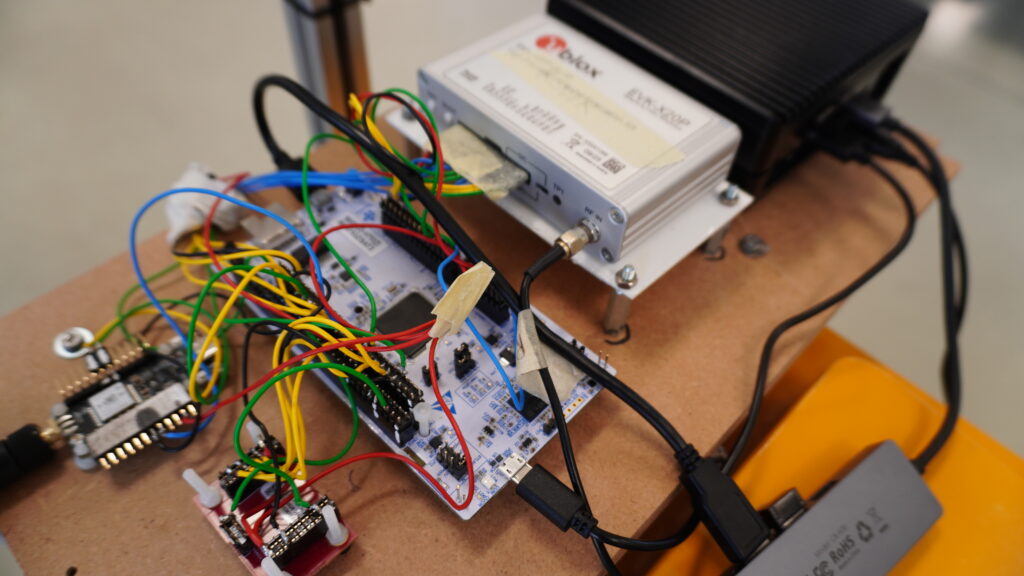
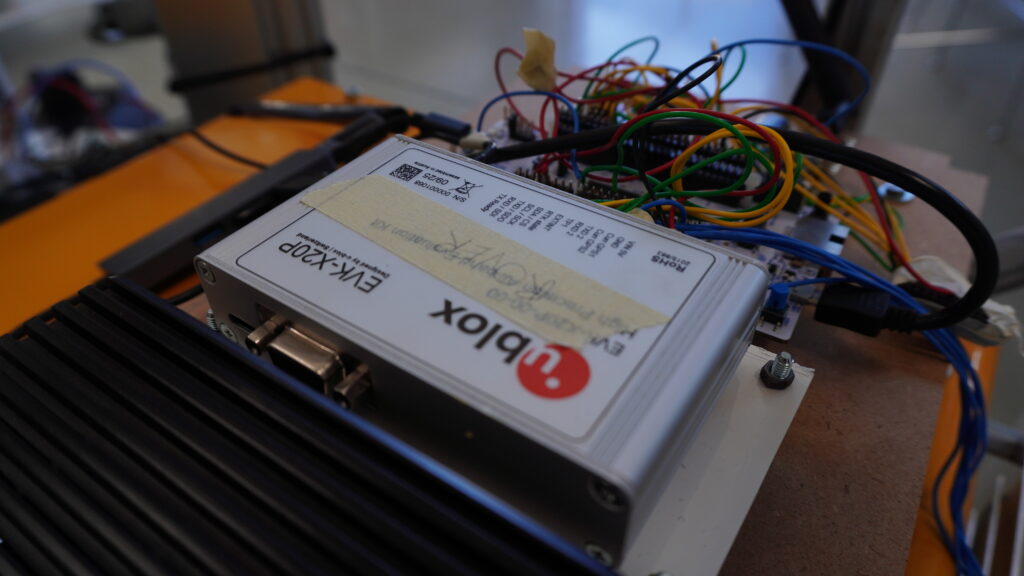
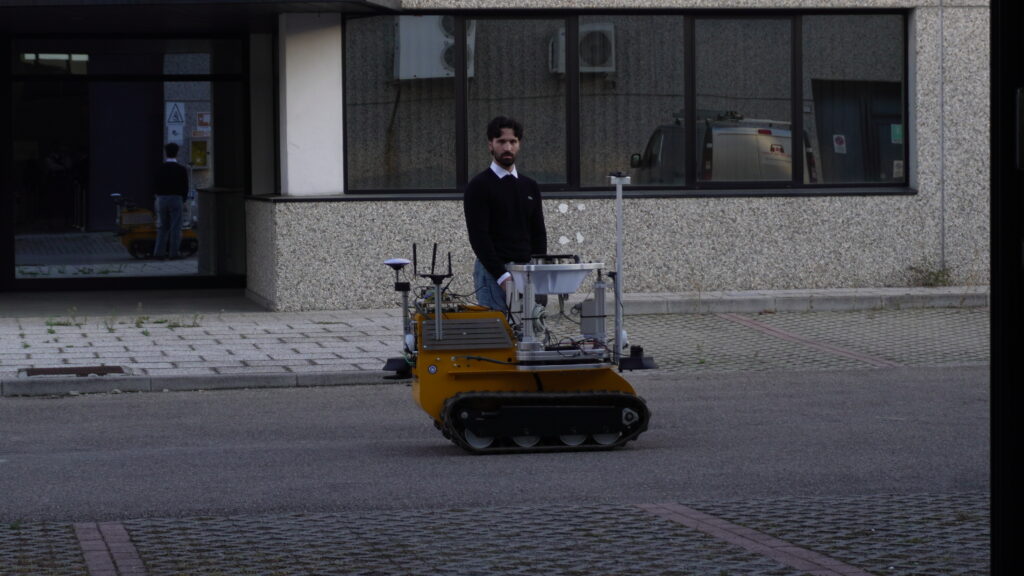
Marco Formighieri e Simone Dolci di REDOX hanno approfondito l’architettura elettronica che consente al veicolo di mantenere una navigazione continua nel passaggio tra spazi aperti e ambienti chiusi.
SENSOR FUSION E LOCALIZZAZIONE ADATTATIVA
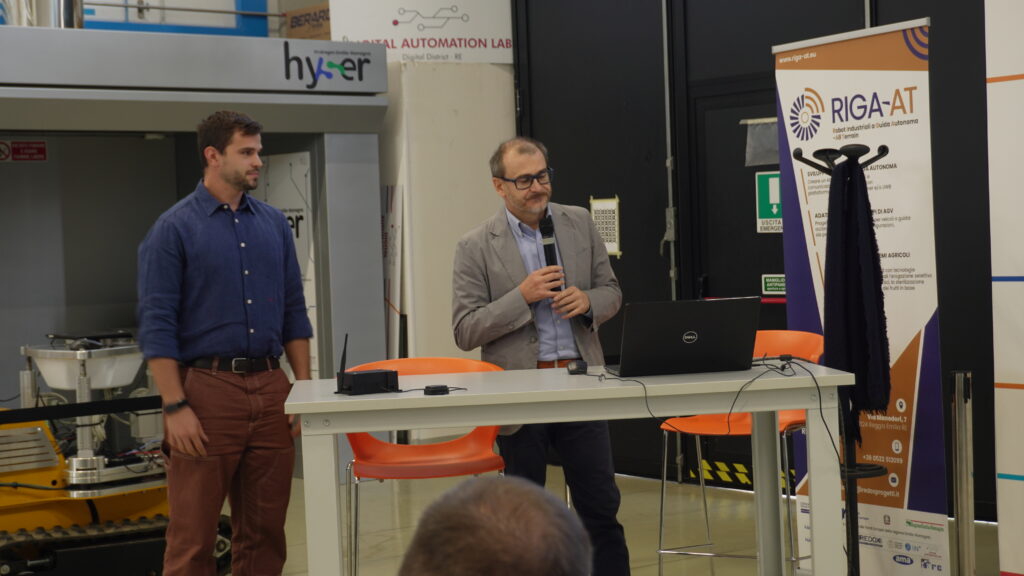
Marcello Bonfè e Andrea D’Antona dell’Università di Ferrara – IN4HUB hanno illustrato come l’integrazione dei dati provenienti da sensori diversi permetta una localizzazione che si adatta in tempo reale ai cambiamenti dell’ambiente.
DALLA GEOLOCALIZZAZIONE ALL’AZIONE
Andrea Pavesi e Giacomo Piccinini di Fondazione REI hanno mostrato come la posizione si traduca in comando, attraverso l’integrazione con ISOBUS e il controllo macchina.
Dalla teoria ai fatti: l’abbiamo visto muoversi
L’innovazione non si fa solo nei laboratori, ma si misura sul campo. Le aziende AMA e ARC hanno portato la prospettiva industriale, raccontando le applicazioni e le prospettive della soluzione nei rispettivi settori.
Il team di progetto, composto da REDOX, IN4HUB e Digital Automation Lab, ha poi presentato i risultati con una demo dal vivo: il momento in cui la ricerca è diventata qualcosa da vedere e toccare.
Ricerca + imprese: la formula che funziona
A tirare le fila dell’evento è stato Francesco Tutino, Specialista nel Settore Ricerca e Internazionalizzazione delle Imprese della Regione Emilia-Romagna, che ha sottolineato il valore della collaborazione tra ricerca e imprese, il suo impatto sul territorio e le prospettive future per lo sviluppo della robotica autonoma.
La Fondazione REI ringrazia sentitamente gli ospiti istituzionali, i partner, i relatori e i partecipanti che hanno reso possibile il successo di RIGA-AT, confermando ancora una volta che il futuro della robotica autonoma passa dalla collaborazione.
Leave a Reply